
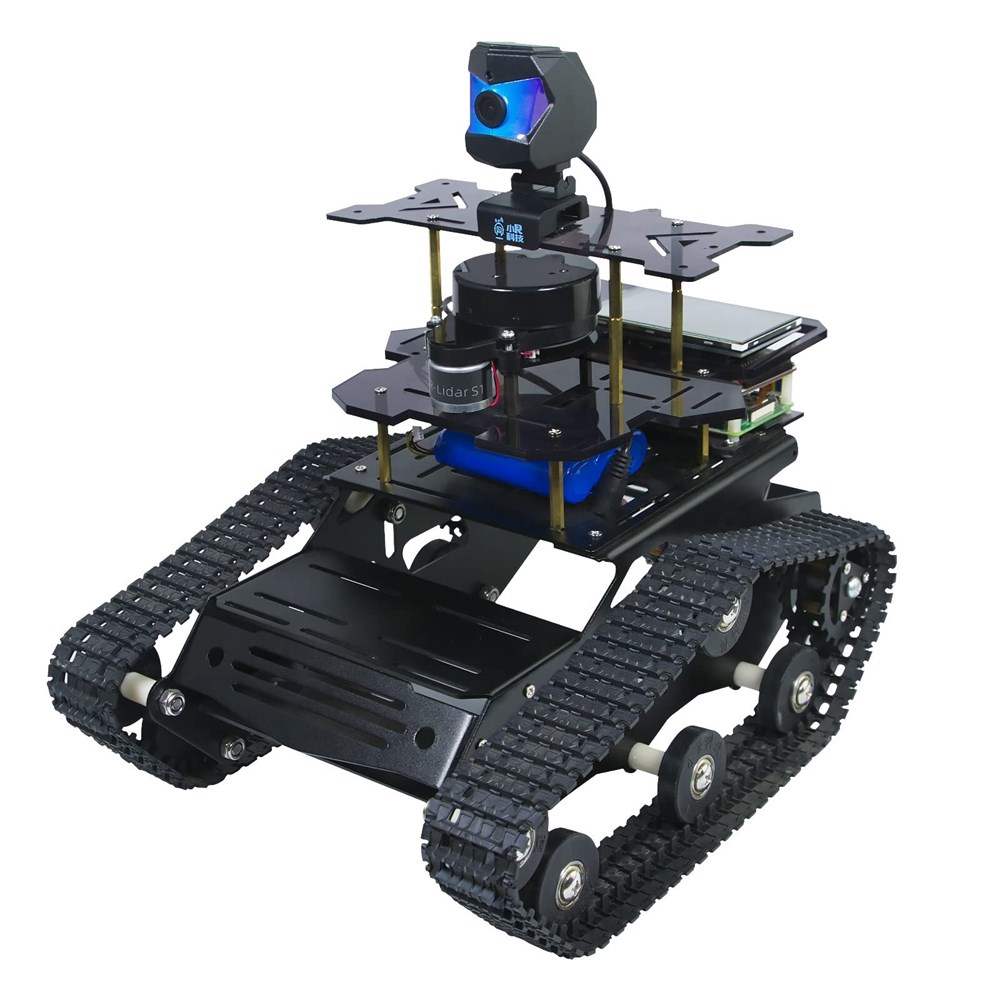


Робот-конструктор Raspberry Pi Xiao-r XR-ROS SLAM с аккумулятором 2200 мАч
Программируемый робот Xiao-r XR-ROS SLAM
Модель созданная на основе контроллера Raspberry PI c 4 гигабайтами оперативной памяти. После сбора конструктора в цельного робота на гусеничном шасси, устройство можно использовать в разных целях, всё зависит от пользователя. Первоначальные задачи, решаемые XR-ROS SLAM – это передвижение с обнаружением и объездом препятствий на пути. Помимо них, он может двигаться за объектом, находить выход из лабиринта, записывать фото и видео, распознавать цвета и лица, отображать информацию на встроенном дисплее.
Для выполнения всех возможностей робот имеет специальные приспособления, такие как:
- Лазерный лидар
- Гироскоп
- Камера
- Гусеничное шасси
Лазерный лидар, гироскоп, шасси помогают перемещаться по поверхностям, определять препятствия и угол наклона ориентации корпуса. Камера уже помогает распознавать цвета, лица и другие объекты.
Робот управляется с помощью мобильного приложения посредством Wi-Fi или встроенного сенсорного дисплея. А также может автономно выполнять запрограммированные команды, на языках: C++, Python, Java, JavaScript.
В зависимости от пользователя Xiao-r XR-ROS может быть использован, как обычная машинка на пульте управления или как робот слежения, все возможности зависят только от программного кода.
Технические характеристики:
| Умный робот Xiao-r XR-ROS SLAM | |
| Raspberry Pi 4B | |
| SoC | Broadcom BCM2711 |
| Процессор | ARM Cortex-A72 1,5 ГГц 64-разрядный (4 ядра) |
| Графический процессор | Broadcom VideoCore VI @ 500 МГц |
| Оперативная память | 4 ГБ |
| Bluetooth | v5.0 с BLE |
| Порты для периферии | USB2.0 x 2, USB3.0 x 2 |
| Цифровой аудио/видеовыход | 2 x micro-HDMI версии 2.0 |
| Максимальное выходное разрешение | 2160p (60 Гц) |
| Максимальное разрешение в режиме двух мониторов | 2160p (30 Гц) |
| Аналоговый аудио/видеовыход | 4-контактный мини-джек 3,5 мм |
| Порт для камеры | Camera Serial Interface (MIPI CSI) |
| Порт для экрана | Display Serial Interface (MIPI DSI) |
| Карта памяти | microSD |
| Порты ввода-вывода GPIO | 40 |
| Цифровой аудио/видеовыход | 2xmicro-HDMI версии 2.0 |
| WiFi | 802.11 b/g/n/ac, двухдиапазонный Wi-Fi адаптер (2,4/5 ГГц) |
| Проводная сеть | Ethernet 1 Гбит/с |
| PoE | есть (с использованием PoE HAT) |
| Рабочая температура | 0 ~ 50 °C |
| Питание | Type-C (5 В, 3 А) |
| Габариты | 85 мм x 56 мм x 17 мм |
| Xiao-r XR-ROS SLAM | |
| Камера | 720p |
| Лидар | рабочее расстояние: 8 м |
| Датчики | 9-осевой гироскоп, лазерный лидар |
| Дисплей | 3,5" (сенсорный дисплей) |
| Управление | мобильное приложение посредством Wi-Fi, встроенный сенсорный дисплей |
| Программирование | C++, Python, Java, JavaScript |
| Функциональные возможности | передвижение, обнаружение препятствий на 360°, фото- и видеосъемка и пр. |
| Общие характеристики | |
| Питание | аккумулятор 2200 мАч |
| Габариты | 360 x 290 x 145 мм |
| Вес | 3,122 кг |
Комплектация:
- детали шасси – 1 комплект
- гаечный ключ – 1 шт
- отвертка – 1 шт
- камера – 1 шт
- лидар XR-Lidar S1 – 1 шт
- Raspberry Pi 4B – 1 шт
- плата расширения – 1 шт
- дисплей – 1 шт
- пластина A (акрил) – 1 шт
- пластина B (акрил) – 1 шт
- пластина C (акрил) – 1 шт
- медные стойки M3 – 8 шт
- медные стойки M3 – 1 шт
- нейлоновая стойка M2.5 – 4 шт
- винт M3 – 15 шт
- гайка M3 – 15 шт
- липучка – 1 шт
- винт M2.5 – 8 шт
- гайка M2.5 – 8 шт
- гироскоп – 1 шт
- карта памяти 16 ГБ – 1 шт
- аккумулятор 2200 мАч – 1 шт
-
Вес3,1 кг
-
Вид оборудования/Тип товараРобототехническая платформа
-
Габаритные размеры360 x 290 x 145 мм
-
Гарантия3 месяца
-
КонтроллерRaspberry Pi
-
МатериалПластик, электронные детали
-
ПроизводительXiao-r
-
Страна производстваКитай
-
Язык программированияC++, Java, JavaScript, Python
}} "Конструктор робототехника "Робот Акробат" EdiToys 74642316")
}} "Основание поля для соревнований Аврора Robotics "Прогресс®. Соревнования" 1/2 часть 1060600091")
}} "Набор для соревнований WRO с myRIO TETRIX® MAX (41299/44621/44579) 1645304779")
}} "Программируемый робот-манипулятор MG996 1005007068244910")
}} "Образовательный набор для изучения технологий связи и IoT. Конструктор программируемых моделей инженерных систем. «Интернет вещей» 592145945")
}} "Конструктор MINDSTORMS EV3 45544 Базовый набор 1381791627")
}} "Набор светодиодов Fischertechnik 533877 2024802691")
}} "Электронный конструктор Makeblock Neuron Creative Lab Kit 2.0 602772515")
}} "5-ффектный робот-рука с пятью пальцами, сервоконтроль, левая и правая бионическая ладонь для ArduinoRobot Hand, набор «сделай сам», программируемый захват, коготь 1005008208526930")
}} "Робот двухколесный Yahboom Pico Robot Car 1273756845")
}} "Конструктор "Экологическая энергетика" Fischertechnik 559879 620950117")
}} "Умные часы Yahboom Wrist:bit с контроллером BBC micro:bit 1426796966")
}} "Учебный конструктор "Технология и Физика" 9686 (реплика) — базовый набор для практических экспериментов 1651882629")
}} "Манипулятор с вакуумным захватным устройством Fischertechnik 24V 536630 1988530112")
}} "Набор для сборки роботов НАУ-РА серии НАУРОБО Расширенный 2143785711")
}} "Набор НАУРОБО "Основы программирования роботов" 100052550")
}} "Turtlebro кит, наборы для самостоятельной сборки роботов. Turtlebro2 Энтузиаст DIY 1053226082")
}} "Аксессуары для робота Ботли "Цветные лица" 1273492198")
}} "Комплект Гиго-ИИ: обучающий робототехнический комплект с искусственным интеллектом 75103159")
}} "Базовый набор для робототехники micro:bit Alsrobot Getting Started 1591864467")
}} "Универсальный робототехнический набор Yahboom micro:bit Buidling bit Starter Kit 1829436668")
}} "Робототехнический набор 16 в 1 Yahboom Building:bit Super Kit с платой micro:bit 1857780412")
}} "Конструктор для самостоятельной сборки робота "#Робоняша" 1579367410")
}} "Образовательный набор для изучения мобильных робототехнических систем с возможностью машинного обучения "Мастер ИН". Продвинутый уровень 1180332338")
}} "Образовательный робототехнический набор "Киберпитомец" 1936479454")
}} "Система сброса груза Hobson Daotong для DJI Mavic 2/Air 2/Mavic 3/Mavic 4 1005011862589150")
}} "Ресурсный набор для контроллера «ЙоТик 32A» 1440433921")
}} "Набор для изучения понятий простых механизмов и гидравлики "Жидкость и гидравлика" 953456474")
}} "Программируемый контроллер для изучения встраиваемых кибернетических систем к базовому робототехническому набору для конструирования 516589625")
}} "Программируемая роботизированная рука Big Load 6 DOF — мощное решение для автоматизации и обучения 1005012076421590")
}} "Робототехнический набор Mindsensors BombiniBot BBBKit 1503269288")
}} "Базовый набор по робототехнике и алгортмике с программированием без компьютера Aikiro RoboRobo Шаг №1 439187219")
}} "Образовательный конструктор «Динамика» Abilix С1-X 1873775044")
}} "Образовательное решение "ИКаРенок СУПЕР". Модуль "Программирование и робототехника" 1489334210")
}} "Механический захват-коготь для робота Arduino 1005006777761740")
}} "Образовательный конструктор Robotis PLAY 300 Динозавры 1453265091")
}} "Платформа “BRover-E4” + Оборудование НТИ - колесный робот с подвеской “rocker bogie” в сборе и набор оборудования для подготовки к профилю “Эксплуатация сервисных роботов” Олимпиады НТИ и конкурсу “Космическая робототехника - Роверы” программы “Дежурный п 1728738020")
}} "Кронштейн для сервопривода Byte robot 1005007027238900")
}} "Комплекты обновления робота Turtlebro до версии Turtlebro2. Полный набор обновления 609471279")
}} "Комплект для автоматического полива растений Elecrow Arduino Automatic Smart Plant Watering Kit 2.1 77805123")
}} "Развивающая игрушка "Мышиный код Делюкс. Основы программирования" (83 элемента) LER2831 329288335")
}} "Базовый набор 45544 (реплика) — конструктор для обучения робототехнике и программированию 791906640")
}} "Робототехнический набор для младшего возраста Мтайни Дискавер Кит 1429866380")
}} "Набор по робототехнике «Роби» 7+ 1698518993")
}} "Ресурсный набор дополнительных карт Мтайни Тропа сокровищ 896984289")
}} "Образовательный конструктор "Супер набор VEX IQ" 228-3670 115873146")
}} "Учебно-методический комплекс «Уля. Элементарная математика» на основе ЛогоРобота "Пчелка" (Bee-Bot) 1677497174")