
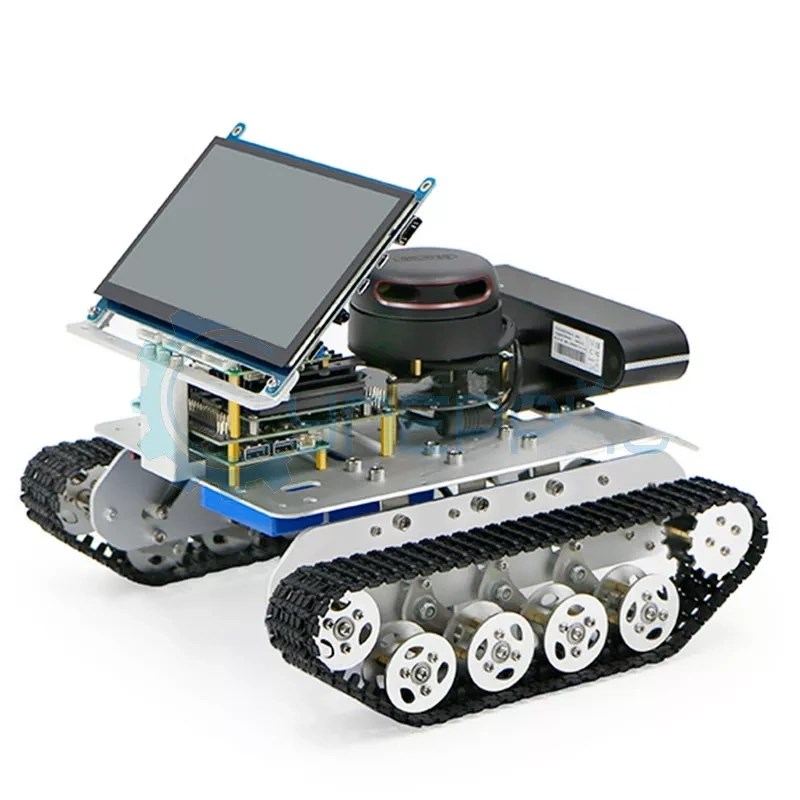


Гусеничный робот WHEELTEC Tracked vehicle ROS с сенсорным экраном
Программируемый конструктор - робот WHEELTEC Tracked vehicle ROS
Робот на гусеничном ходу WHEELTEC Tracked vehicle ROS — программируемый конструктор, который открывает новые возможности для энтузиастов мира робототехники и профессионалов. Эта модель совмещает высокую проходимость и технологичность, что делает её выбором для разнообразных задач и экспериментов.
Преимущества гусеничного робота
Модель наделена множеством функций, которые выделяют её среди аналогов. В основе конструкции лежит система на гусеничном шасси, гарантирующая высокую проходимость и устойчивость. Робот адаптирован для работы на различных поверхностях и в сложных условиях.
Его особенности:
- Программируемые алгоритмы помогают пользователю создавать и настраивать схемы действия для разнообразных задач.
- Сенсорный экран предоставляет удобный интерфейс для управления и настройки.
- Восприятие местности на 360° — робот оборудован сенсорами, которые дают возможность обнаруживать препятствия и ориентироваться в пространстве.
- Дистанционное управление благодаря встроенным коммуникационным модулям помогает легко управлять устройством удалённо через мобильное приложение или беспроводной контроллер PS2.
Эти особенности делают этот программируемый робот-конструктор WHEELTEC решением для образовательных целей, научных исследований или прикладных проектов в робототехнике. Это универсальный инструмент, который станет дополнением к любому проекту, даст новые возможности для экспериментов и творчества.
Технические характеристики:
| Робот-танк WHEELTEC tracked vehicle ROS | |
| Среда разработки | Ubuntu18.04 |
| Грузоподъёмность | 4 кг |
| Максимальная скорость | 1 м/с |
| Привод | двухколесный гусеничный механизм (с независимой подвеской и амортизацией) |
| Колеса | гусеничное шасси из алюминиевого сплава |
| Камера глубины | Astra Pro RGBD |
| Мотор | MG513 |
| Микроконтроллер | STM32F103VET6 |
| Лидар | да |
| Гироскоп | ICM20948 (9 осей) |
| Дисплей | 7 дюймов, сенсорный дисплей (съемный) |
| Управление | мобильное приложение, беспроводной контроллер PS2, CAN |
| Особенности | движение в различных направлениях, дистанционное управление, передача изображения через приложение, восприятие местности 360 °, автопилот, движение по заданной траектории, предотвращение столкновения |
| Характеристики платы Jetson Nano | |
| Процессор | Arm A57 с тактовой частотой 1.43 ГГц, 4 ядра |
| Видеокарта | Maxwell, 128 ядер |
| Системная память | 4 Гб LPDDR4, 64-bit 25.6 Гбит/с |
| Слот для карт памяти microSD | да |
| Кодирование видео | 4К с частотой 30 Гц 4 потока в разрешении 1080p с частотой 30 Гц 9 потоков в разрешении 720p с частотой 30 Гц (H. 264/H. 265) |
| Декодирование видео | 4К с частотой 60 Гц 2 потока в разрешении 4K с частотой 30 Гц 8 потоков в разрешении 1080p с частотой 30 Гц 18 потоков в разрешении 720p с частотой 30 Гц (H.264/H.265) |
| Камера | 2 полосы MIPI CSI-2 DPHY |
| Подключение | Gigabit Ethernet, M.2 Key E |
| Поддерживаемые интерфейсы | USB 3.0, USB 2.0 Micro-BHDMI, DP, GPIO, I2C, I2S, SPI, UART |
| Характеристики сканера - дальномера N10 | |
| Сканирование | на 360° |
| Расстояние сканирования | 12 метров |
| Частота измерения | 8000 раз/с |
| Точность определения дистанции | 0.2 см |
| Частота адаптивного сканирования | 5.5 Гц |
| Интерфейс обмена | UART |
| Характеристики мотора MG513 | |
| Номинальное напряжение | 12 В |
| Номинальная мощность | 4.32 Вт |
| Тип двигателя | двигатель на постоянных магнитах |
|
Момент остановки
|
10 кгФ. см
|
| Номинальный ток | 360 мА |
| Номинальный крутящий момент | 1.0 кгФ.см |
| Ток среза | 2.8 А |
| Передаточное число двигателя | 1:30 |
| Диаметр выходного вала | 6 мм |
| Скорость до замедления | 11000 об/мин |
| Скорость после замедления | 366 ± 10 об/мин |
| Характеристики датчика угла поворота (энкодера) | |
| Тип | фотоэлектрический энкодер |
| Разрешение | 500*30 (измерено на выходном валу редуктора) |
| Напряжение | 3.3 - 5 В |
| Тип интерфейса | XH2.54 |
| Общие характеристики | |
| Корпус | алюминиевый сплав |
| Питание | аккумулятор 9800 мАч с защитой от перезарядки, 12 В |
| Время работы | 5.5 ч (при лёгкой нагрузке и скорости 0,45 м /с) 4 ч (при нагрузке 1 кг и скорости 0,45 м /с) |
| Габариты | 270 x 270 x 160 мм |
| Вес брутто | 5,030 кг |
Комплектация:
- плата Jetson Nano – 1 шт
- лидар – 1 шт
- беспроводной контроллер PS2 – 1 шт
- аккумулятор 9800 мАч – 1 шт
- камера глубины Astra Pro RGBD – 1 шт
- беспроводная клавиатура (с функцией мыши) – 1 шт
- мотор MG513 – 2 шт
- шасси - 1 шт
- разъем L-типа - 6 шт
- тяговая пружина - 8 шт
- колесный модуль - 10 шт
- кронштейн двигателя - 2 шт
- боковая панель - 2 шт
- шатун - 8 шт
- колесный модуль - 2 шт
- гусеничное шасси - 2 шт
- соединительные детали – 1 комплект
-
Вес5 кг
-
Вид оборудования/Тип товараРобототехническая платформа
-
Габаритные размеры270 x 270 x 160 мм
-
Гарантия6 месяцев
-
КонтроллерNVIDIA Jetson Nano
-
МатериалПластик, электронные детали
-
ПроизводительWHEELTEC
-
Страна производстваКитай
}} "Детский конструктор-робот Mabot A (Starter Kit) 1306170179")
}} "Базовый набор по робототехнике и алгортмике с программированием без компьютера Aikiro RoboRobo Шаг №1 439187219")
}} "Комплект электроники для WeDo 2.0 361659186")
}} "Автономный робот-манипулятор с омни колёсами Hobots 2-3 451648130")
}} "Программируемая роботизированная рука с вакуумной присоской ForcRobot 1005012238280470")
}} "Мини-консоль KittenBot Meowbit 1988006677")
}} "Программируемый робот на базе Raspberry Pi 5 — платформа для творчества и обучения робототехнике 1005011823391650")
}} "Образовательный конструктор Robotis DREAM II Level 2 Kit 1374803854")
}} "Образовательный набор для изучения робототехники и программирования Техник "Байт". Базовый уровень 1630045105")
}} "Кибернетический конструктор ТРИК "Образовательный" 720251512")
}} "Робот-конструктор 3 в 1 Yahboom micro:bit HelloBot Basic version Lift and Clip pack 1789140263")
}} "Программируемый робот-паук SG90 1005010229886620")
}} "Кибернетический конструктор ТРИК "Малый Образовательный" 1398632883")
}} "Расширенный образовательный конструктор для изучения робототехники и программирования "Эдик". Базовый уровень 1057940171")
}} "Базовый набор на основе Raspberry Pi 4B 4GB RAM с кейсом 1940848093")
}} "Учебный конструктор спутника ИнтроСат. Базовый набор 498204936")
}} "Набор Магниты TRIK Studio 146598")
}} "Лаборатория ИнтроСат. Полная комплектация 1217672270")
}} "Ресурсный робототехнический комплект "СТЕМ Лаборатория" 1315579546")
}} "Образовательный конструктор «Трансмиссии» Abilix C1-T 1088599604")
}} "Набор для изучения основ программирования VEX 123 248-7666 (для класса) 1974019998")
}} "Стартовый комплект датчиков Elecrow Crowtail Advanced Kit для Arduino проектов 253302560")
}} "WiFi робот STM32 Xiao-r Roly Robot Balance Car с HD камерой 1380034717")
}} "Программируемая роботизированная рука Big Load 6 DOF — мощное решение для автоматизации и обучения 1005012076421590")
}} "Стартовый образовательный набор для подготовки к олимпиаде Arduino 1534406192")
}} "Набор "Оптические устройства" 1452659295")
}} "Робототехнический конструктор Роботрек “Мой робот” 312831913")
}} "Развивающая игрушка "Мышиный код Базовый. Основы программирования" (31 элемент) LER2841 524632470")
}} "Модульный набор ТРИК для уроков технологии 59689075")
}} "Конструктор по робототехнике и алгоритмике Aikiro - полный комплект 1210836087")
}} "Набор Учебная пара ТРИК 146608")
}} "Электромеханический конструктор Huna My Robot Time 3 (1+2) 1992535522")
}} "Набор для класса и соревнований "Программирование" VEX EDR (276-2900) 1734158013")
}} "Электронный конструктор Амперка AMP-S034 Тетра 1685818266")
}} "Образовательный набор для изучения технологий связи и IoT "Аватар" ПРО 911916671")
}} "Базовый набор WeDo 2.0 45300 c аккумулятором 553657032")
}} "Робототехнический набор для младшего возраста Мтайни Дискавер Кит 1429866380")
}} "Робот Keywish BBC micro:bit на меканум-колесах 852447999")
}} "Программируемый манипулятор-коготь Robo 61 мм 1005006771444620")
}} "Учебно-методический комплект «Логобот Пчёлка в Российской семье» 1029466127")
}} "Образовательный конструктор Robotis DARwIn-OP3 915574030")
}} "Ресурсный набор Лёвушка 2.0, 280 шт 983101891")
}} "Блок питания 9В Fischertechnik 505287 565451069")
}} "Набор для изучения понятий простых механизмов и гидравлики "Жидкость и гидравлика" 953456474")
}} "Электромеханический конструктор Huna My Robot Time "Junior" 1110481410")