
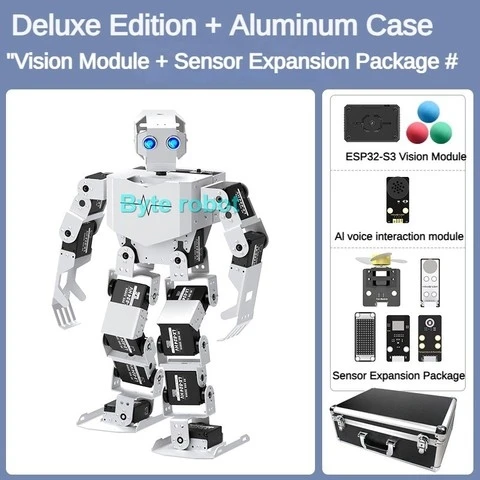


Робот‑гуманоид Tonybot 17 DOF — платформа для изучения робототехники и программирования движений
Робот‑гуманоид Tonybot 17 DOF создан для тех, кто хочет погрузиться в мир антропоморфной робототехники: от первых шагов в программировании до сложных задач по кинематике, балансировке и планированию траекторий. Благодаря 17 степеням свободы он реалистично имитирует движения человека и позволяет отрабатывать широкий спектр сценариев — от простой ходьбы до координированных жестов.
Ключевые преимущества
-
Высокая подвижность. 17 степеней свободы обеспечивают богатую палитру движений: робот может ходить, поворачиваться, наклоняться, поднимать и опускать руки, сгибать локти и запястья — этого достаточно для моделирования базовых человеческих действий и обучения прямой/обратной кинематике.
-
Гибкая среда программирования. Поддерживаются разные уровни сложности:
-
визуальное программирование (блочные среды) — для быстрого старта и знакомства с логикой управления;
-
скрипты и высокоуровневые языки (Python и др.) — для задания сложных последовательностей и алгоритмов;
-
низкоуровневое управление сервоприводами — для тонкой настройки углов, скоростей и ускорений.
-
-
Надёжные сервоприводы. Используются качественные сервомоторы с контролем положения и крутящего момента: это важно для отработки устойчивости, плавных переходов между позами и предотвращения перегрузок.
-
Открытая архитектура и расширяемость. Конструкция совместима с популярными контроллерами (Arduino, STM32, Raspberry Pi и аналогами). Предусмотрены разъёмы и монтажные площадки для установки камер, лидаров, датчиков касания, микрофонов и других модулей.
-
Удобная отладка и мониторинг. Встроенные интерфейсы позволяют выводить телеметрию (углы суставов, токи моторов, статус балансировки) и оперативно корректировать поведение робота в реальном времени.
Для каких задач подходит
-
Обучение робототехнике и мехатронике. На примере Tonybot удобно разбирать понятия степеней свободы, кинематических цепей, сервоуправления, ПИД‑регуляторов и базовых алгоритмов ходьбы.
-
Отработка алгоритмов балансировки и устойчивости. Платформа подходит для экспериментов с динамической стабилизацией, адаптацией к неровностям и восстановлением позы после толчков.
-
Прототипирование антропоморфных систем. Можно моделировать сценарии взаимодействия с предметами, имитировать трудовые операции, отрабатывать координацию движений и планирование траекторий.
-
Участие в соревнованиях и проектных работах. Робот станет хорошей базой для студенческих и школьных проектов, инженерных конкурсов и хакатонов по робототехнике.
Базовая комплектация
-
Каркас робота‑гуманоида Tonybot с кинематической схемой 17 DOF.
-
Набор сервоприводов с кабелями и крепёжом (количество соответствует 17 степеням свободы).
-
Контроллер управления (или плата‑совместимая платформа — в зависимости от версии комплекта).
-
Источник питания и разъёмы для подключения.
-
Крепёжные элементы, монтажные пластины и инструменты для сборки.
-
Документация: схемы сборки, распиновки, примеры кода, описание протоколов управления и базовые сценарии движений (ходьба, повороты, жесты).
Важно: в зависимости от комплектации вычислительный модуль (например, одноплатный компьютер) и дополнительные датчики могут поставляться отдельно.
Технические характеристики (ориентировочные)
-
Количество степеней свободы: 17 DOF (распределены по ногам, рукам, торсу и шее).
-
Тип приводов: цифровые сервомоторы с обратной связью по положению.
-
Интерфейсы управления: USB, UART, GPIO, поддержка внешних контроллеров.
-
Питание: внешний блок питания или аккумуляторная сборка (параметры зависят от комплектации).
-
Материалы корпуса: ударопрочный пластик, алюминиевые элементы в нагруженных узлах.
-
Габариты: приблизительно 450–550 мм в высоту (точная высота зависит от позы и конфигурации).
-
Вес: около 2–3 кг (без тяжёлых внешних модулей).
Tonybot 17 DOF — это не просто подвижная модель, а полноценная учебная и исследовательская платформа: с ним можно пройти путь от «заставить робота поднять руку» до реализации собственных алгоритмов координации движений, балансировки и взаимодействия с окружающей средой.
-
Срок поставки14-30 дней
}} "Конструктор "Экологическая энергетика" Fischertechnik 559879 620950117")
}} "Образовательный набор для изучения мобильных робототехнических систем с возможностью машинного обучения "Мастер ИН". Продвинутый уровень 1180332338")
}} "Комплект Гиго-ИИ: обучающий робототехнический комплект с искусственным интеллектом 75103159")
}} "Базовый набор для робототехники micro:bit Alsrobot Getting Started 1591864467")
}} "Набор НАУРОБО для конструирования на уроках по предмету «Технология» в 5-6 классах 2093346852")
}} "Turtlebro кит, наборы для самостоятельной сборки роботов. Turtlebro2 Энтузиаст DIY 1053226082")
}} "Робототехнический набор 16 в 1 Yahboom Building:bit Super Kit с платой micro:bit 1857780412")
}} "Робототехнический комплекс НАУРОБО "Автоматический дозатор" 2125307136")
}} "Конструктор для самостоятельной сборки робота "#Робоняша" 1579367410")
}} "Набор для сборки механической робо-руки Hobots 139949609")
}} "Робототехнический комплекс НАУРОБО "Биологическая ферма" 1403129498")
}} "Роботизированная рука для Arduino 1005010066946370")
}} "Набор для сборки роботов НАУ-РА серии НАУРОБО Расширенный 2143785711")
}} "Основание поля для соревнований Аврора Robotics "Прогресс®. Соревнования" 1/2 часть 1060600091")
}} "Аксессуары для робота Ботли "Цветные лица" 1273492198")
}} "Электромеханический конструктор "Хайтек" Fischertechnik 559895 807691051")
}} "Умные часы Yahboom Wrist:bit с контроллером BBC micro:bit 1426796966")
}} "Образовательный набор "Робопес" (Базовая версия) 1529660166")
}} "Универсальный робототехнический набор Yahboom micro:bit Buidling bit Starter Kit 1829436668")
}} "Набор для соревнований WRO с myRIO TETRIX® MAX (41299/44621/44579) 1645304779")
}} "Набор светодиодов Fischertechnik 533877 2024802691")
}} "Учебный конструктор "Технология и Физика" 9686 (реплика) — базовый набор для практических экспериментов 1651882629")
}} "Конструктор "Технология и физика" 9686 Power Functions 2102725224")
}} "Конструктор образовательный LEGO Education SUPERPOWERED Challenge Kit 45820 207814698")
}} "Робототехнический набор Mindsensors BombiniBot BBBKit 1503269288")
}} "Комплект "Научные эксперементы" 914679483")
}} "Набор по робототехнике «Роби» 7+ 1698518993")
}} "Образовательное решение "ИКаРенок СУПЕР". Модуль "Программирование и робототехника" 1489334210")
}} "Набор ТРИК Геоскан Образовательный 146605")
}} "Система сброса груза Hobson Daotong для DJI Mavic 2/Air 2/Mavic 3/Mavic 4 1005011862589150")
}} "Образовательный робототехнический набор "Киберпитомец" 1936479454")
}} "Робототехнический набор для начинающих ElecFreaks micro:bit Tinker Kit 1468971659")
}} "Набор пластинок "Изучаем математику с КУБО" KUBO 10101 423494926")
}} "Набор Arduino 4WD BT Car V3.0 289071096")
}} "Робототехнический конструктор «Манипулятор с мягким захватом» 969191952")
}} "Набор для конструирования и робототехники Умный контроллер c чат-ботом и искусственным интеллектом 5078681")
}} "Базовый набор по робототехнике и алгортмике с программированием без компьютера Aikiro RoboRobo Шаг №1 439187219")
}} "Робототехнический набор для младшего возраста Мтайни Дискавер Кит 1429866380")
}} "Электронный конструктор Makeblock Neuron Creative Lab Kit 2.0 602772515")
}} "Образовательный конструктор «Динамика» Abilix С1-X 1873775044")
}} "Робототехнический набор Fischertechnik "Smart Robots Pro" 569021 1465217055")
}} "Механический захват для робота 0-55 мм 1005010137222190")
}} "Учебно-методический комплекс «Уля. Элементарная математика» на основе ЛогоРобота "Пчелка" (Bee-Bot) 1677497174")
}} "VEX GO Kit 269-6705 2050272526")
}} "Комплекты обновления робота Turtlebro до версии Turtlebro2. Полный набор обновления 609471279")
}} "Базовый набор 45544 (реплика) — конструктор для обучения робототехнике и программированию 791906640")
}} "Ресурсный набор для контроллера «ЙоТик 32A» 1440433921")
}} "Соревновательный Toolbox (Тулбокс, набор инструмента) 326936698")