
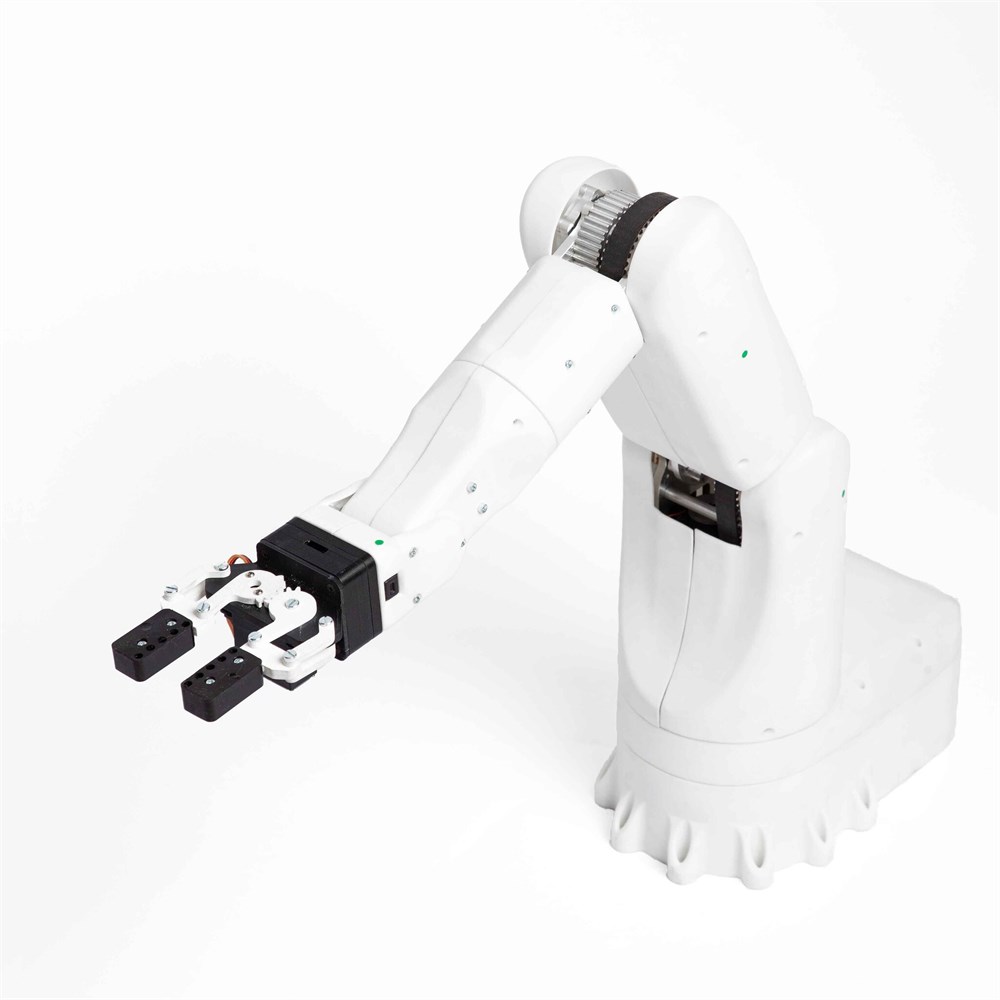


Робототехнический учебный комплекс на основе манипулятора OmegaMan
OmegaMan – лабораторный учебный комплекс на основе пятизвенного манипулятора, выполненного из алюминия и обшитого литыми пластиковыми защитными кожухами, для практического изучения робототехники и программирования, позволяющий проводить как групповые практические занятия по разным дисциплинам, так и создавать научные проекты и проводить исследования.
Каждое звено манипулятора имеет двигатель постоянного тока с редуктором, датчик обратной связи на основе магнитного инкрементального энкодера и плату управления. В основании робота устанавливается материнская плата, интегрирующая всю электронику манипулятора и одноплатный компьютер. Соединение между материнской платой и платой приводов осуществляется через CAN. На конце манипулятора имеется быстросъемное крепление для рабочего органа с двумя кнопками для фиксации и разъемом с ключом для передачи питания и команд на платы схватов.
Комплектация
1) Программируемый манипулятор:
• грузоподъемность: до 300 г.;
• количество степеней свободы: 5;
• питание: от сети 220 В;
• бортовое питание приводов: 12В;
• рабочая зона 800х400 мм в виде полукруга;
• длина в разложенном состоянии 600 мм;
• микроконтроллер: Arduino Mega;
• материал корпуса: пластик.
2) Набор рабочих органов (3 шт.):
• Двухпальцевый захват для небольших объектов;
• Захват с креплением для маркера;
• Магнитный рабочий орган для металлических предметов;
• Быстросъёмное крепление рабочего органа.
3) Лабораторный стенд:
• габариты стола: 700х1400 мм;
• масса учебного комплекса: до 50 кг
• количество ящиков: 2 шт;
• материал столешницы: ДСП;
• материал каркаса: металл.
4) ПО для работы с роботом.
• управление роботом в режиме реального времени;
• загрузка в роботов ПО для автономной работы;
• визуализация работы манипулятора на 3д-моделе;
• подключение джойстика по USB для управления роботом.
В комплект поставки входит ПО по визуализации работы манипулятора на 3Д-модели – цифровом двойнике, которая позволяет обучаться и программировать без физического робота, использую полную кинематическую и динамическую модель манипулятора, учитывающая силы тяжести, трения в звеньях, сухое трение, упругость звеньев и имеет полноценные физические модели моторов, со следующими возможностями:
• управление звеньями манипулятора;
• работа в декартовых координатах;
• работа в траекторном режиме;
• запоминание и повторение точек;
• управление рабочими органами манипулятора;
• программирование в визуальной среде;
• программирование скриптами;
• управление роботом и цифровым двойником.
| грузоподъемность | до 300 г |
|---|---|
| количество степеней свободы | 5 |
| питание: от сети | 220 В |
| бортовое питание приводов | 12В |
| рабочая зона | 800х400 мм |
| длина в разложенном состоянии | 600 мм |
| микроконтроллер | Arduino Mega |
| материал корпуса | пластик |
| разрешение камеры | 4 MPix |
| блок обработки видеопотока | Raspberry Pi |
| язык программирования | Python |
-
Вид оборудования/Тип товараРобот-манипулятор
-
Гарантияот 3 до 12 месяцев
-
КонтроллерArduino, Raspberry Pi
-
МатериалПластик, Металл, Электронные детали
-
ПроизводительOmegaBot
-
Страна производстваРоссия
-
Язык программированияPython
}} "Расширенный образовательный конструктор для изучения робототехники и программирования "Эдик". Базовый уровень 1057940171")
}} "Ресурсный набор для образовательного набора «Умная мини-теплица» М1 881930387")
}} "Робот-автомобиль с камерой ESP32 для Arduino 1005007394522860")
}} "Конструктор "Гидравлика" Fischertechnik Profi 548888 1442173758")
}} "Электромеханический конструктор "Пневматика" Fischertechnik STEM 559878 2077719408")
}} "Стартовый набор программного управления VEX EDR 276-2750 1425087838")
}} "Запасные гусеницы для робота-танка Tank Chassis 1005012020603740")
}} "Ресурсный набор "LED Matrix" для робота Q-Scout 438335578")
}} "Конструктор манипуляционных роботов Hobots 1 1537207696")
}} "Робот-конструктор с камерой Yahboom Raspberry Pi 4 B 4WD smart robot 1898704661")
}} "Программируемый конструктор для изучения мобильных роботов Техник Qtruck 1198796559")
}} "Ресурсный набор RoboRobo 3-4 для конструктора Robo Kit №1 1485627584")
}} "Стартовый набор датчиков Elecrow Crowtail STEAM Edu Kit 1965614732")
}} "Программируемый металлический танковый шасси YoufangSmart 1005006598348720")
}} "Стартовый набор для класса VEX EDR/V5 276-6500 724946869")
}} "Программируемая робототехническая рука для детей 1005010230017140")
}} "35 кг сверхмощная тележка с колесом Mecanum 4WD, всенаправленный мобильный робот с металлическим шасси двигателя для исследований, программируемый робот 1005008578526380")
}} "Радиоуправляемый самобалансирующийся велосипед cufp 2WD, 3D-печать, управление через приложение, двигатель постоянного тока для мотоцикла, программируемый робот-автомобиль с открытым исходным кодом 1005007146028580")
}} "Робототехнический набор "AI Storm" Zmrobo 1467957429")
}} "Робототехнический набор для младшего возраста Мтайни Дискавер Кит 1429866380")
}} "Набор Учебная пара ТРИК 146608")
}} "Набор радиодеталей для сборки усилителя звука на базе LM1875T 229146791")
}} "Программируемый робот-танк ROS 5 кг 1005012072188220")
}} "Конструктор BBC micro:bit Yahboom Spin:bit универсальный 1925278414")
}} "5 кг нагрузка 4WD электромобиль кодирующий двигатель Ackerman автомобильное шасси полноприводное колесо металлическое автомобильное шасси для программируемого робота-автомобиля 1005007991458800")
}} "Устройство для изучения движения твердого тела с беспроводной передачей данных 1269196954")
}} "Базовый набор на основе Raspberry Pi 4B 4GB RAM с кейсом 1940848093")
}} "Соревновательный набор Makeblock MakeX Starter Educational Competition Kit 2022 1352212290")
}} "Программируемый робот-манипулятор Stepper Robotic Arm для 3D-печати 1005007025790790")
}} "Программируемый робот-танк на металлическом шасси для Arduino Raspberry Pi 1005011562283060")
}} "Робототехнический комплекс НАУРОБО "Умная теплица" 808559652")
}} "КОНСТРУКТОР «МУЛЬТИБОТ» комплектация ПЛАТФОРМА 81349645")
}} "Образовательный робототехнический комплект "СТЕМ Академия" 2032629353")
}} "Радиоуправляемый танк с нагрузкой 10 кг, прочным шасси с амортизацией, энкодерным мотором и подвеской, полностью металлический робот-конструктор, программируемая робототехническая машина 1005010229799800")
}} "Конструктор ИнтроСат. Расширение "Магнетизм" 1089242293")
}} "Стартовый набор на базе micro:bit с платой расширения Basic:bit 256697823")
}} "Магниты для обучения программированию в интерактивной среде TRIK Studio 121589027")
}} "ИнтроСат. Комплект "LAB Nano" ("Спутникостроение") на класс 1427437880")
}} "Меканум шасси для робота Arduino 1005010188818370")
}} "Набор для изучения альтернативных источников энергии "Энергия ветра" 1480985957")
}} "Образовательный конструктор Robotis BIOLOID STEM Level 1 1954461391")
}} "Дополнительная плата-расширения ИКС 1970486284")
}} "Электромеханический конструктор "Оптика" Fischertechnik CLASS 559892 1491265467")
}} "Комплект "Нейроигры с РобоМышью для одаренных, нормотипичных и детей с ОВЗ" Learning Resources MS0075 357570815")
}} "Конструктор-робот Xiao-r GFS Wi-fi с камерой и контроллером 1187543493")
}} "Набор НАУРОБО "Искусство программирования роботов" (для учеников) 1427219429")