
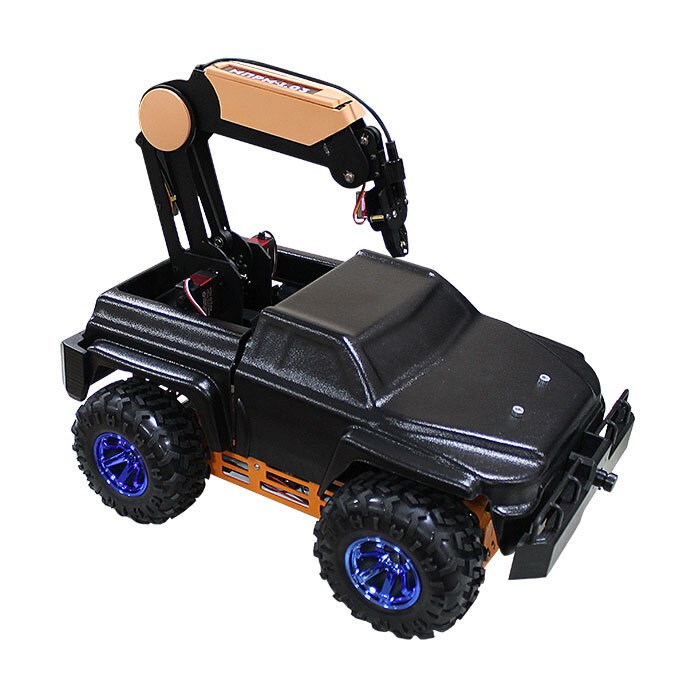


Установка по изучению мобильных роботизированных систем на базе мобильной платформы и робота-манипулятора Зарница МП-РМ 1.03
Манипулятор оснащен сервоприводами, обеспечивающие ему три степени свободы перемещения относительно мобильной платформы и управление схватом. Мобильная платформа оснащена необходимым комплектом датчиков, позволяющие организовать и запрограммировать автономное выполнение широкого спектра задач по собственному перемещению и ориентированию в пространстве, а также перемещению заготовок с помощью манипулятора.
Данная платформа выполнена на базе популярного одноплатного компьютера Raspberry, что позволяет на практике изучать основные элементы языка Python. Аппаратные возможности данной платформы позволяют реализовывать многие сложные проекты в рамках лабораторных работ.
Рекомендовано для изучения в учреждениях среднего, среднеспециального и высшего образования по направлениям "Робототехника", "Мобильная робототехника", а так же в кружках дополнительного образования, в т.ч. направление "Манипуляционные ИРС".
Комплектация
- Трехосевой манипулятор, установленный на мобильную платформу.
- Комплект соединительных проводов.
- Ноутбук.
- Паспорт изделия.
- Руководство по эксплуатации.
- Методические рекомендации по выполнению лабораторных работ.
Состав
- Шасси в стальном корпусе с двигателями постоянного тока
- Трехосевой манипулятор
- Одноплатный компьютер Raspberry Pi
- WI-FI беспроводная камера
- Bluetooth приемник-передатчик
- Датчики технологической информации:
- Ультразвуковой датчик дистанции
- Датчик вибрации
- Датчик линии аналоговый, восьмиканальный
- 3-осевой акселерометр
- 3-осевой гиродатчик
- 3-осевой магнитометр (компас)
- Аккумулятор + зарядное устройство
Учебно-методическое пособие
- Изучение конструктивных особенностей роботизированной платформы. Сборка.
- Изучение системы управления платформой. Подключение узлов и элементов схемы управления платформой.
- Знакомство со средой разработки ПО для управления платформой.
- Программирование простых алгоритмов по передвижению платформы.
- Программирование алгоритмов получения информации от технологических датчиков платформы.
- Получение видеоизображения от Wi-Fi беспроводной камеры платформы по протоколу TCP/IP.
- Реализация алгоритмов самоориентации платформы с помощью вспомогательных датчиков.
- Программирование алгоритмов движения платформы по заданной траектории.
- Дистанционное управление платформой и манипулятором с мобильного устройства на платформе Android.
- Программирование алгоритмов управления манипулятором.
-
Вид оборудования/Тип товараРобототехническая платформа
-
КонтроллерRaspberry Pi
-
Методическое пособиеВ комплекте
-
ПроизводительЗарница
-
Страна производстваРоссия
-
Язык программированияPython
}} "Электромеханический конструктор Z-BOTS "Главные механизмы машин", 686 деталей 2000118440")
}} "Ресурсный набор RoboRobo 2-3 для конструктора Robo Kit №1 2053929422")
}} "3D манипулятор 24 В без контроллера Fischertechnik 511938 2000167214")
}} "Комплект "Научные эксперементы" 914679483")
}} "Электромеханический конструктор Huna My Robot Time "Senior" 1742557083")
}} "Конструктор для самостоятельной сборки робота "#Робоняша" 1579367410")
}} "Ресурсный набор Tinkerbots "Большие колеса" 19510558")
}} "Робототехнический комплекс НАУРОБО "Умный дом" 95074740")
}} "Набор по робототехнике «Роби» 7+ 1698518993")
}} "Набор пластинок "Изучаем математику с КУБО" KUBO 10101 423494926")
}} "Электромеханический конструктор Huna My Robot Time "Basic" 443928457")
}} "Конструктор для создания электронных устройств Hobots L 2098174133")
}} "Образовательное решение "ИКаРенок СУПЕР". Модуль "Конструирование" 475564510")
}} "5 кг нагрузка 4WD электромобиль кодирующий двигатель интеллектуальный автомобильный полноприводный кодировщик колес металлическое автомобильное шасси для программируемого робота 1005007976384010")
}} "Полностью металлический шаговый робот-кронштейн 4 Aixs, механический кронштейн, скользящий стол, несобранный комплект для промышленной модели робота, шаговый кронштейн 1005006686747250")
}} "Учебный конструктор спутника ИнтроСат. Базовый набор 498204936")
}} "Laifu колесо 5/20 кг, 58/100 мм для робота 1005007003466000")
}} "Ресурсный набор Matatalab Inventor Kit для робота VinciBot 1466519096")
}} "Комплект «Лунная Одиссея» LEGO MINDSTORMS EV3 1695587168")
}} "Ресурсный набор Роботрек «Видэрэтрек 2» 1201669504")
}} "Робототехнический конструктор UBTech Jimu "Supper Carrier" 592728321")
}} "Робот-конструктор с камерой Yahboom Raspberry Pi 4 B 4WD smart robot 1898704661")
}} "Робототехнический комплекс НАУРОБО "Биологическая ферма" 1403129498")
}} "Конструктор "Простые механизмы" 1615142030")
}} "Программируемый робот-паук SG90 1005010229886620")
}} "Программируемая роботизированная рука MG996R для Arduino 1005010188743840")
}} "Стартовый комплект датчиков Elecrow Crowtail Advanced Kit для Arduino проектов 253302560")
}} "Ресурсный набор Tinkerbots "Шарнир" 1236179019")
}} "Программируемый металлический танковый шасси YoufangSmart 1005006598348720")
}} "Сортировочная линия с системой искусственного интеллекта Fischertechnik 568416 1901647602")
}} "35 кг сверхмощная тележка с колесом Mecanum 4WD, всенаправленный мобильный робот с металлическим шасси двигателя для исследований, программируемый робот 1005008578526380")
}} "Аксессуары для Робомыши "Мышемания" Learning Resources (112 элементов) 990224266")
}} "ИнтроСат. Комплект "LAB Nano" ("Спутникостроение") на класс 1427437880")
}} "Ресурсный набор Z-BOTS "Набор деталей", 731 деталь 2022591230")
}} "Ресурсный набор к базовому набору с майкробит Искусственный интеллект 1 1534698107")
}} "Образовательный набор по механике, мехатронике и робототехнике 1841904897")
}} "Программируемый робот-манипулятор MG996 1005007068244910")
}} "Ресурсный набор RoboRobo 5-6 для конструктора Robo Kit №1 1043613805")
}} "Роботизированный бионический глаз для робота Arduino 1005006980613280")
}} "Металлический радиоуправляемый автомобиль 4WD для Arduino 1005009700439520")
}} "Базовый набор по робототехнике и алгортмике с программированием без компьютера Aikiro RoboRobo Шаг №1 439187219")
}} "RC Tank TS5.0 для разработки роботов 1005012039941520")
}} "Образовательный комплекс по изучению основ искусственного интеллекта (нейросети) "Артинтрек Про" 217528049")
}} "Универсальная робототехническая платформа Turtlebot 3 Waffle Pi 564792203")
}} "Набор для конструирования и робототехники "Роботы" 724114789")
}} "Образовательный набор для изучения технологий связи и IoT "Аватар" ПРО 911916671")